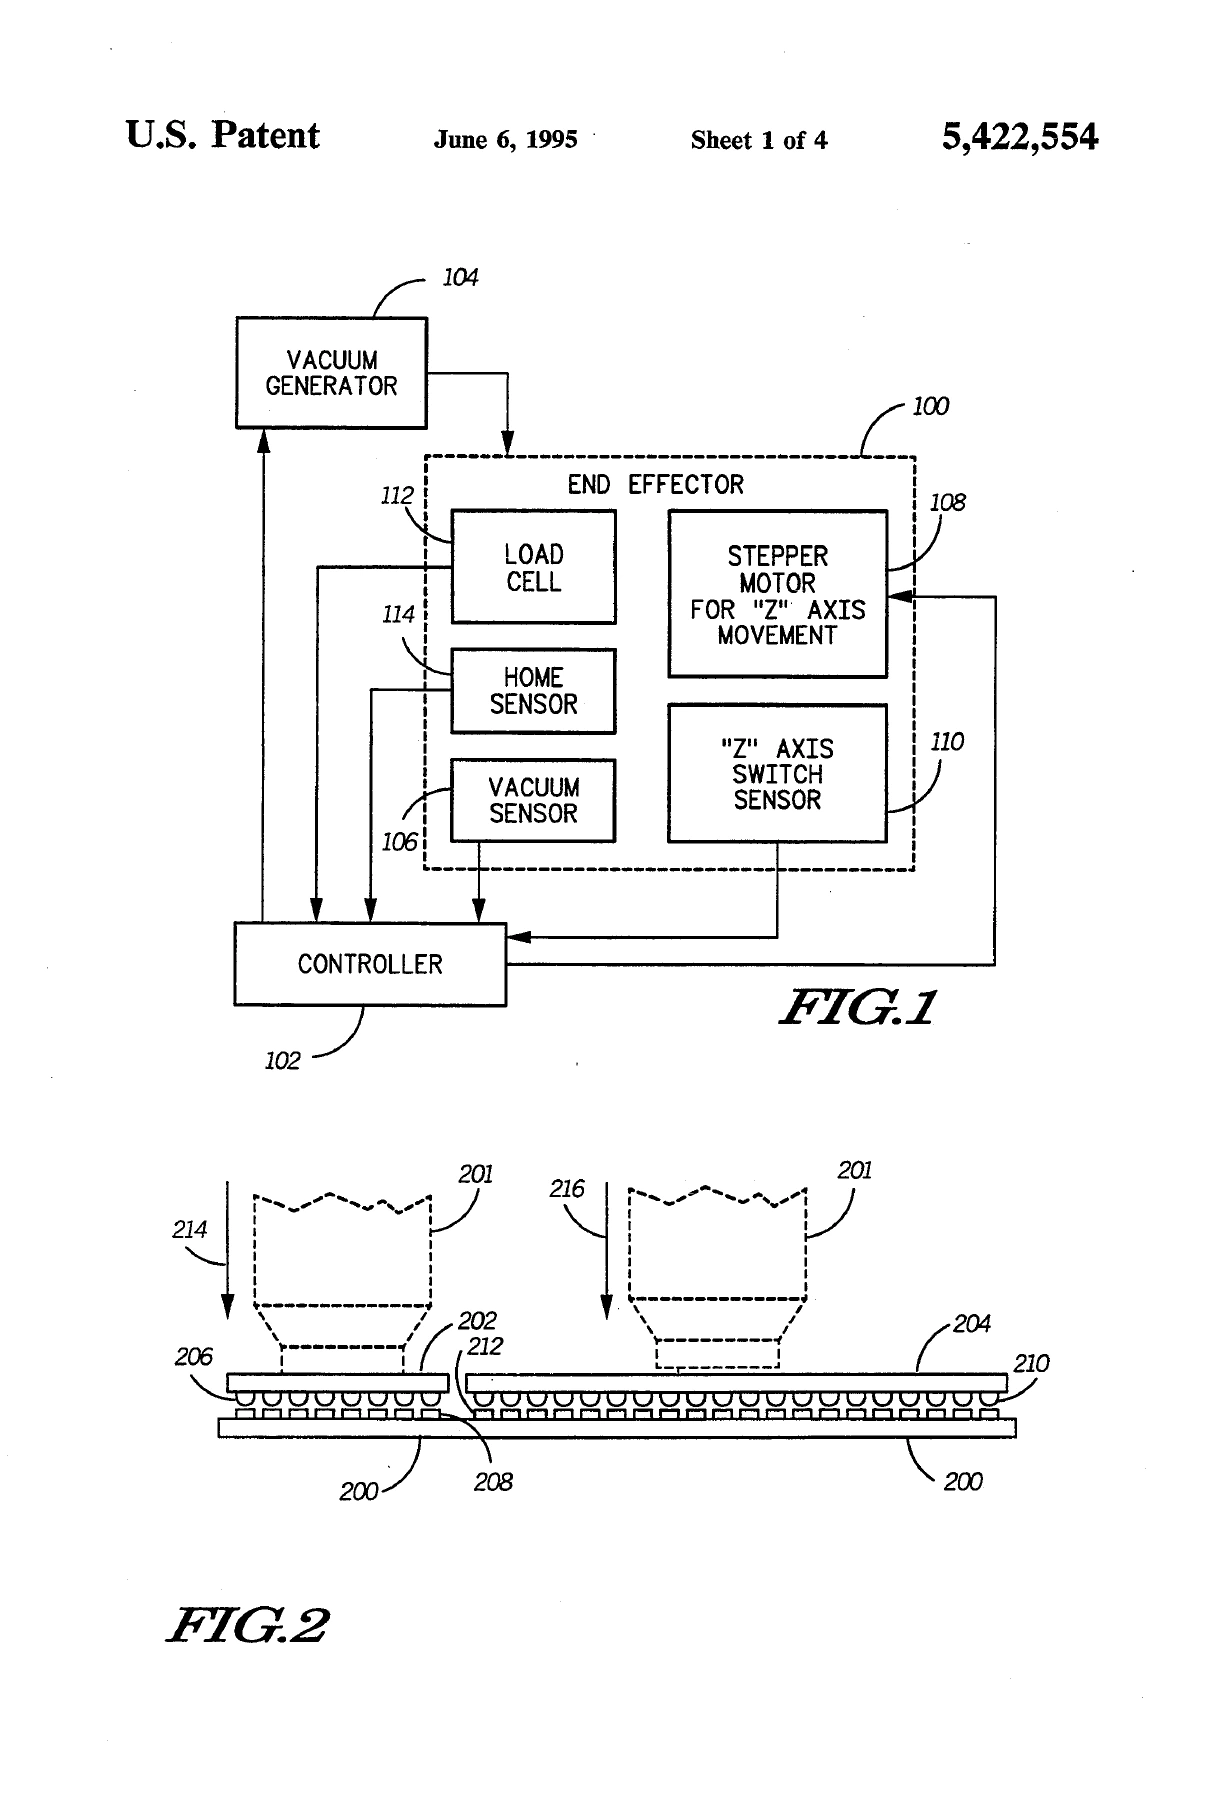
US5422554A
Vacuum nozzle capable of adjustable placing force
机构参考;请结合原文的附图说明与实施方式阅读。
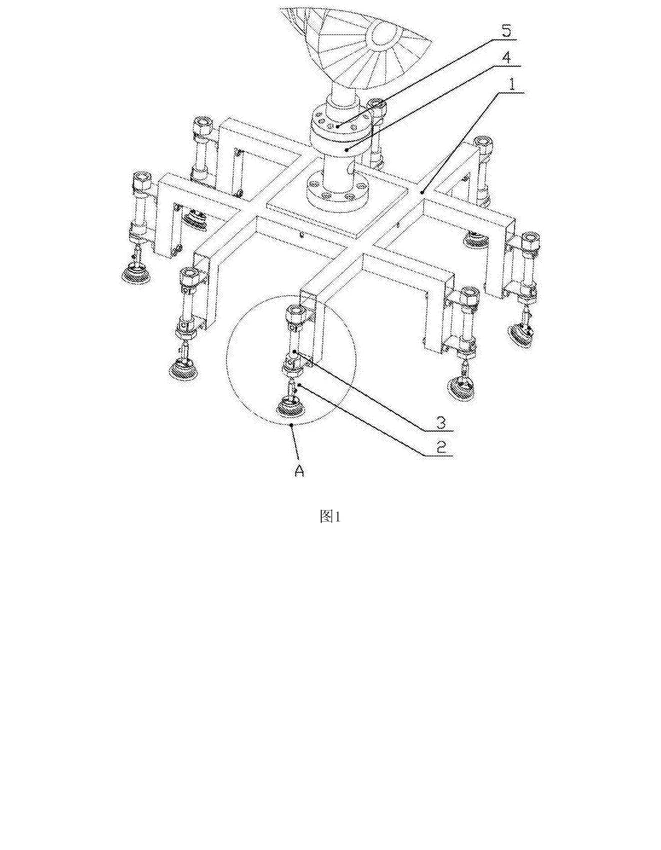
附图页 · PDF 第 2 页 · 点击附图放大原始 PDF沿接近、吸附、提升、移载、放置与破真空拆解吸盘、真空发生与掉落防护。
下列模块用于组织设备功能、选型问题与接口检查。具体型号、数量、动作时序与安全方案,需要结合真实产品和工况继续设计。
功能划分示意 · 不代表完整动作时序
从作业边界到输入条件,把结构、选型与交接连起来。
机构带着吸盘接近工件,建立真空并确认吸附后提升,沿平面或龙门轨迹移到目标位,放置后破真空释放,并与上下游节拍握手;失真空或掉件风险触发报警与安全策略。
工艺流程:
典型:钣金片、玻璃/亚克力板、纸箱顶面、注塑盖板、电池极片类相对平整件(具体可行性以表面试验为准)。 行业:3C、家电、包装、光伏与玻璃加工辅助、电子装配。 何时不选:多孔透气、表面严重油污无法密封、不规则立体件更适合夹爪、或高温烫坏吸盘材料。
吸盘与工件表面形成密封腔,真空发生器或真空泵制造压差产生法向力;管路泄漏、表面粗糙与偏载会削弱有效保持。破真空(或微吹气)用于快速释放。
移载机构可以是简易气缸组合、电缸模组、龙门或挂在 SCARA/六轴上。公开决策强调:吸盘形式 → 真空发生方式 → 泄漏检查 → 破真空方式 → 失电/失气掉落策略,而不是背吸力公式。
最差表面样件的吸附保持与移载抖动试验只记通过/不通过,百科不写吸力数字。
常见为直线模组或机器人带动吸盘;Z 向必须单独问保持与失电行为。 驱动候选:气缸快速简方案、伺服模组高精度、或直接挂机器人末端。 真空侧是流体执行,不与轴驱动混为一谈,但时序上要串进整拍。
风险:掉件砸伤、高速移载碰撞、真空破裂碎片(脆性件)。
依据实际工件、环境与操作方式确认安全措施,并在调试和交接时验证。
附图用于阅读机构思路。不同专利对应不同实施方式,请结合原文理解适用边界。
机构参考;请结合原文的附图说明与实施方式阅读。
附图页 · PDF 第 2 页 · 点击附图放大原始 PDF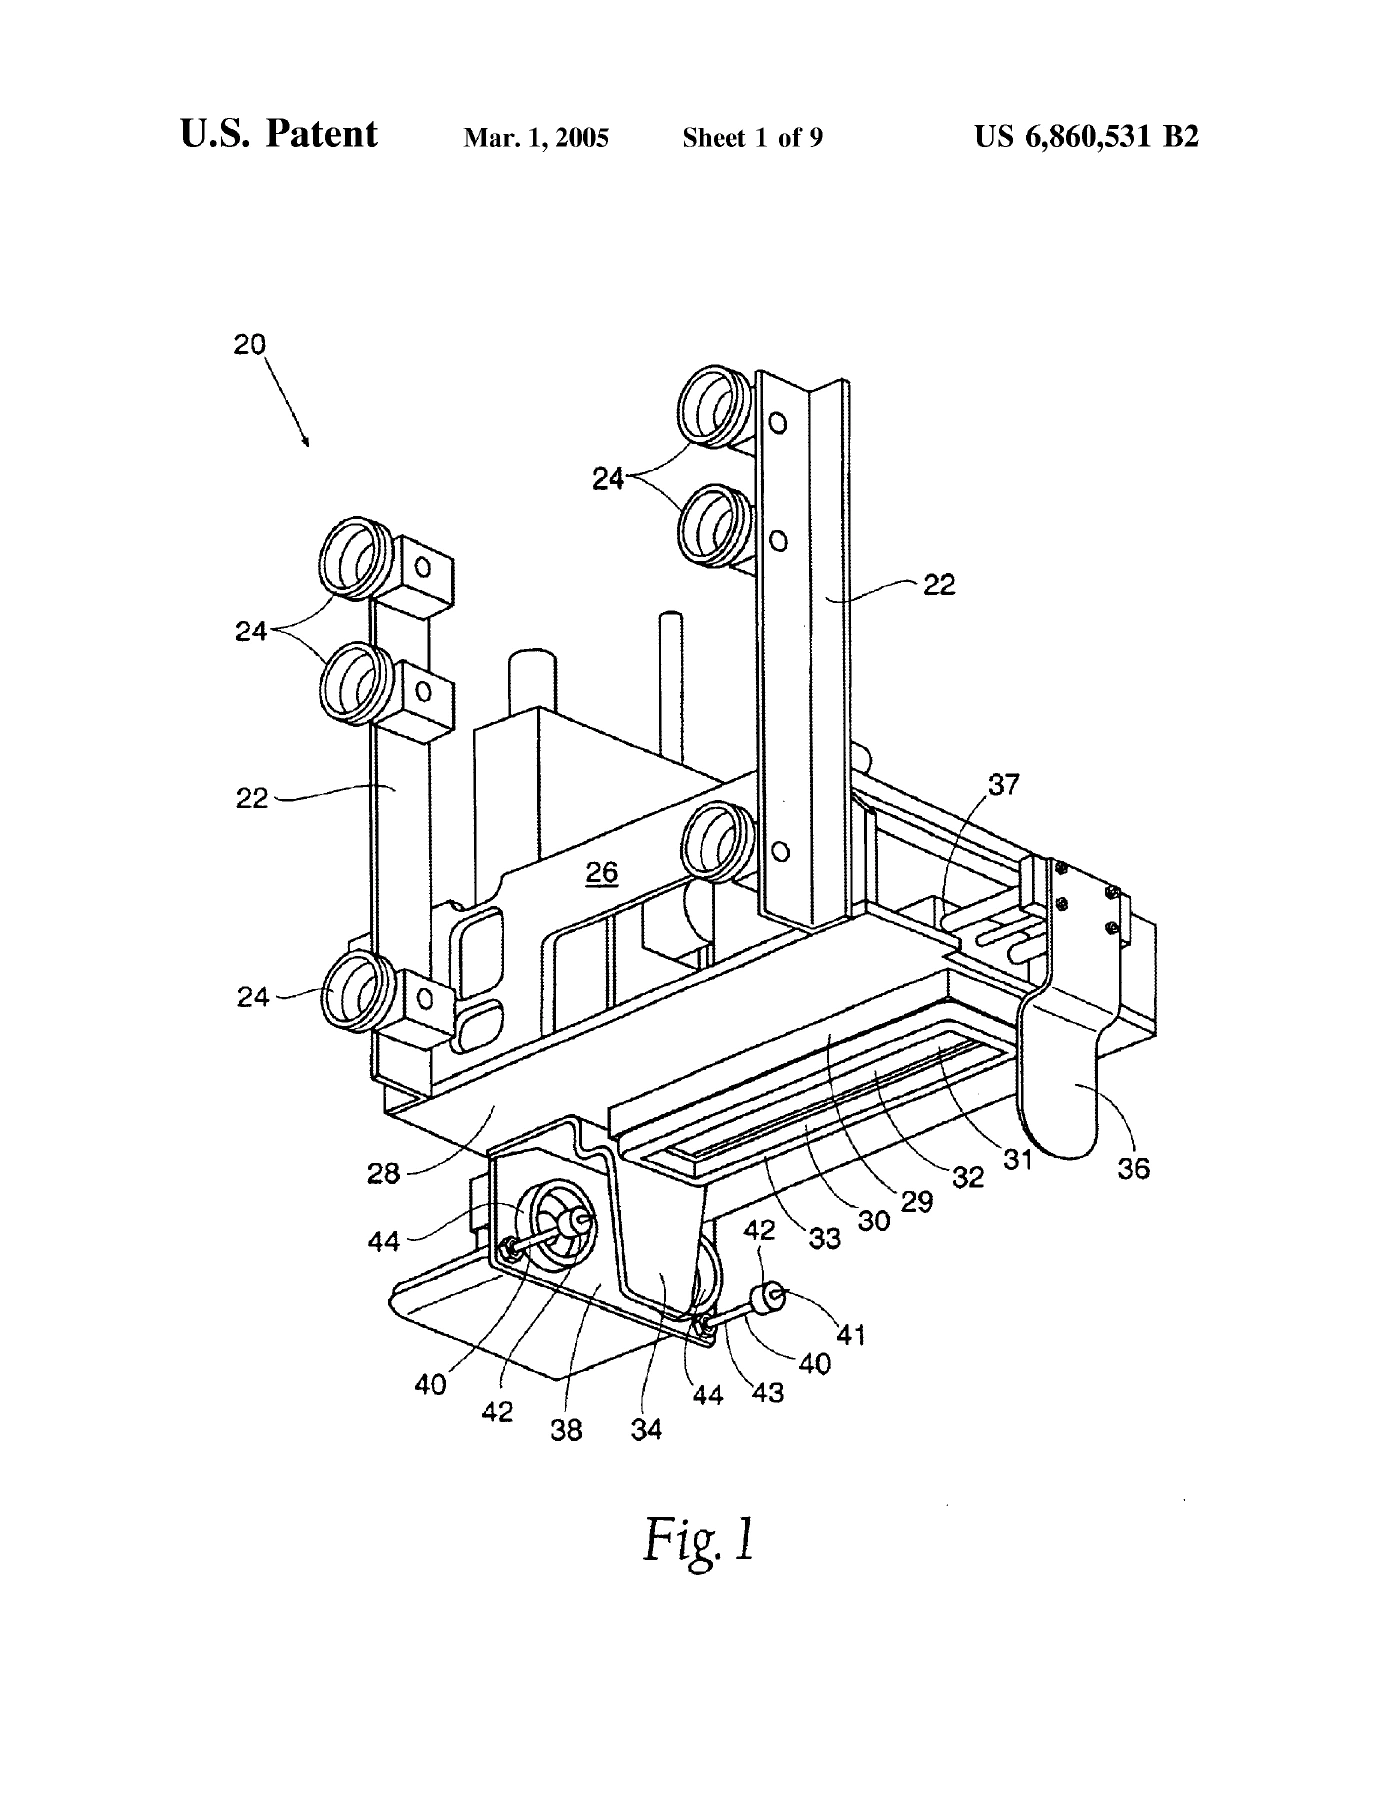
机构参考;请结合原文的附图说明与实施方式阅读。
附图页 · PDF 第 2 页 · 点击附图放大原始 PDF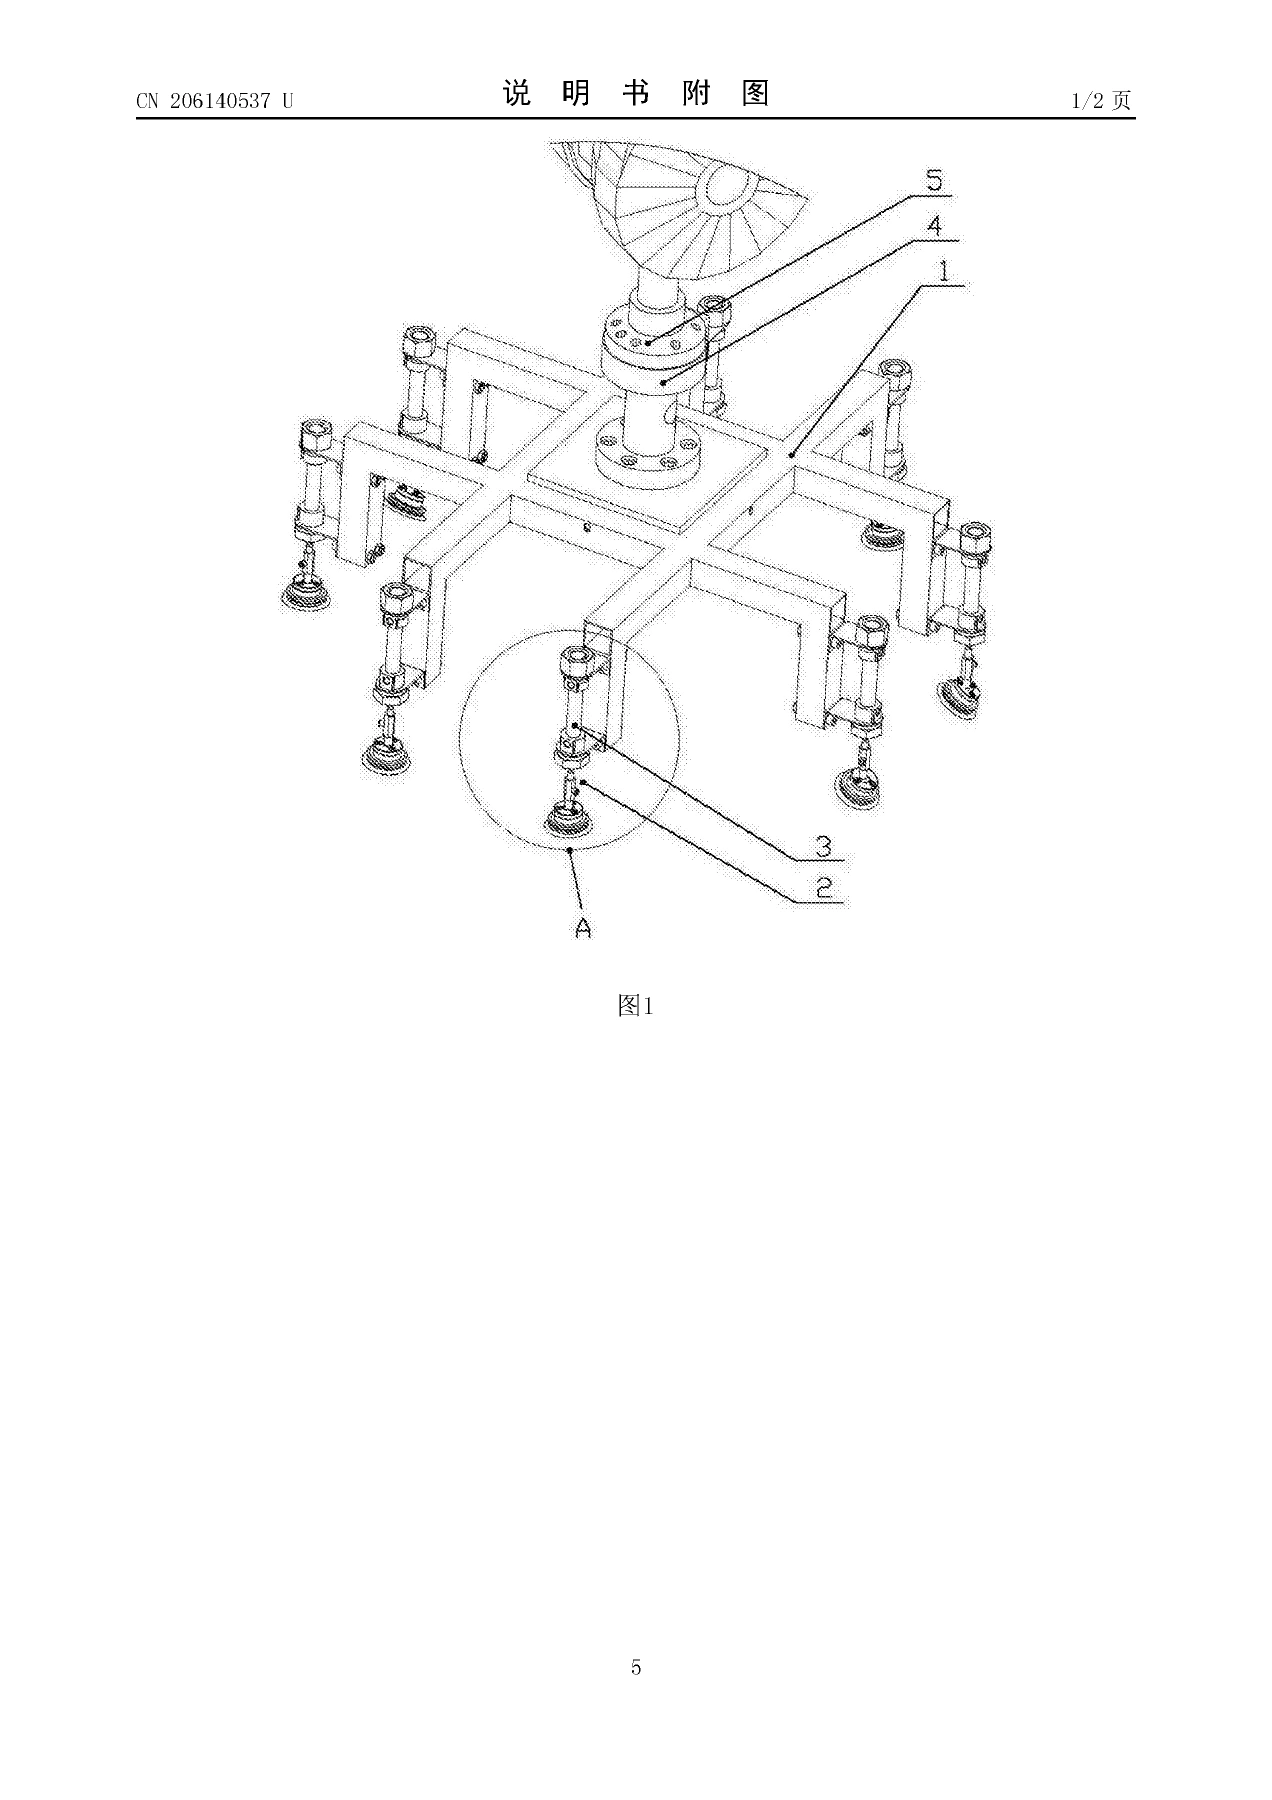
按功能关联查阅,候选方案中的零件不代表需要同时采用。
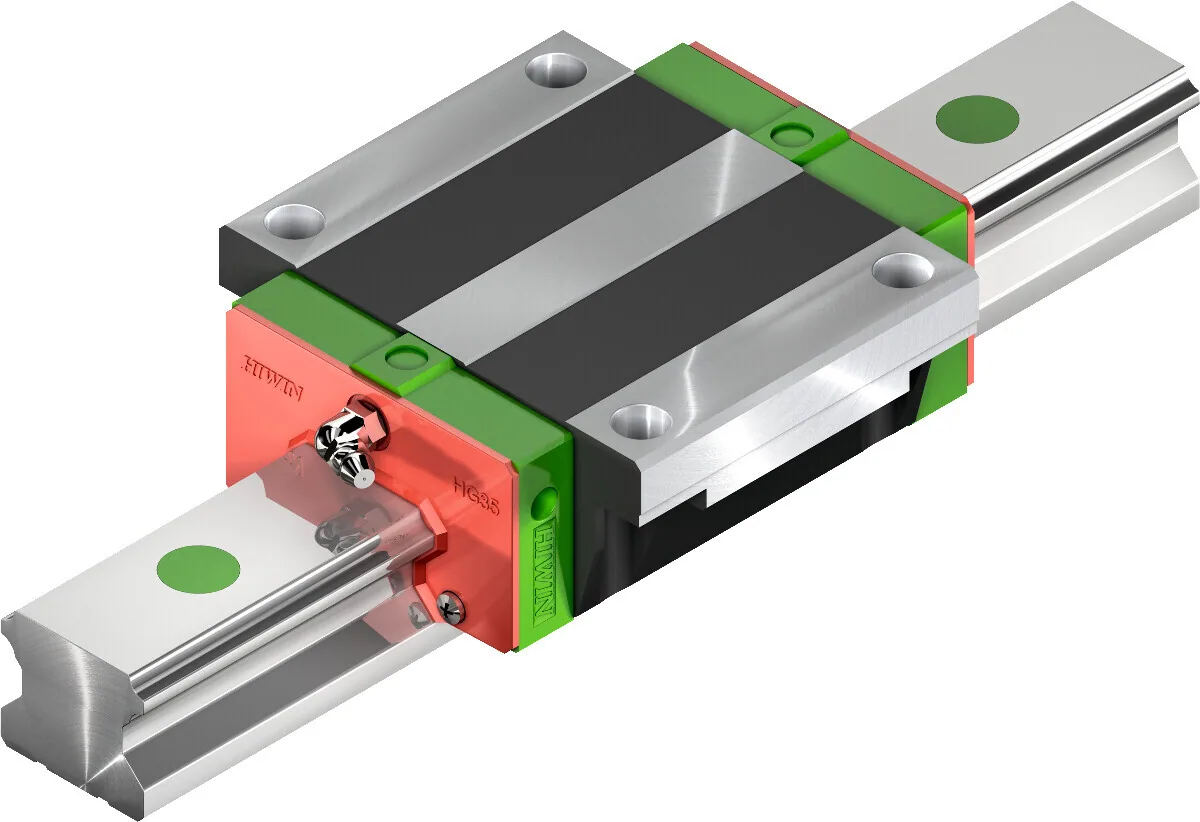
为直线运动提供导向与承载,约束自由度并传递载荷与力矩。
输入、接口与校核 ↗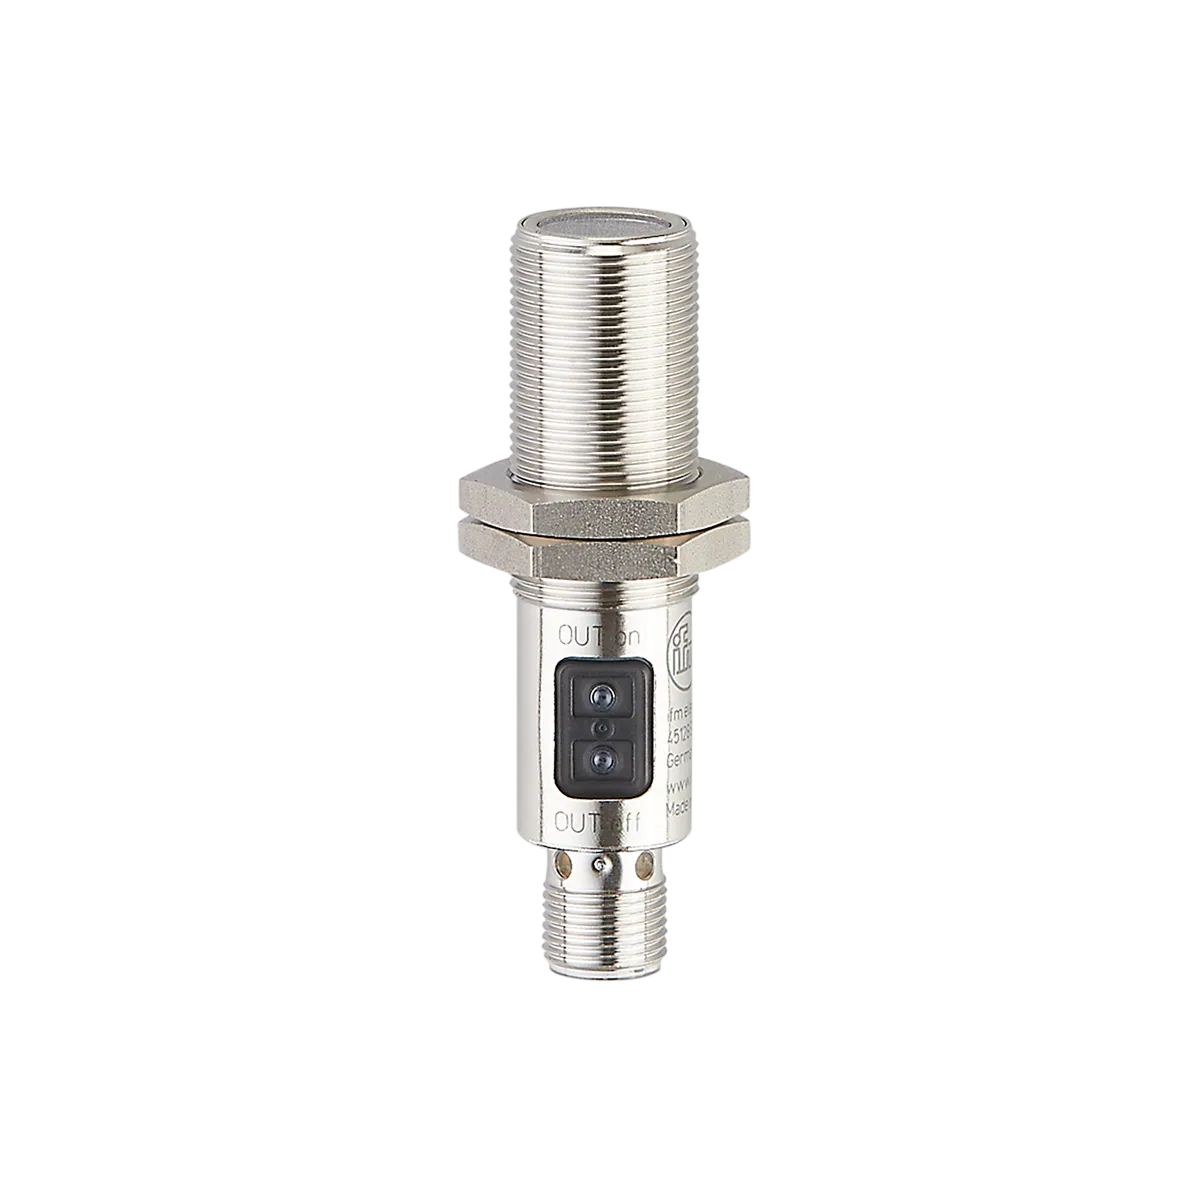
检测工件进入检测区,参与停带和拍照条件判断。
输入、接口与校核 ↗
建立并重复工件定位基准,服务换型快换。
输入、接口与校核 ↗
在工件表面建立可重复密封以吸取与短时保持。
输入、接口与校核 ↗
提供并监测真空,组织过滤、破真空与掉落相关回路角色。
输入、接口与校核 ↗
将旋转转为直线进给并传递轴向载荷。
输入、接口与校核 ↗
连接两轴传递扭矩,并在许用范围内吸收不对中。
输入、接口与校核 ↗
匹配转速扭矩、改善惯量比,并作为电机与负载的机械接口。
输入、接口与校核 ↗
提供输送驱动力;电机和驱动按成套接口核对。
输入、接口与校核 ↗组织动作顺序、结果握手、报警和人工复位。
输入、接口与校核 ↗
针对夹卷、推料、能源和维护风险确定防护与安全功能。
输入、接口与校核 ↗第04章·气动附件、缓冲与真空(4.3)
公开设计参考 · 2026-11-02 · 模块部件配图的来源与署名见对应零件词条。