EQUIPMENT / STRUCTURE / DESIGN

SCARA 机器人

SCARA(水平多关节)机器人通过水平双臂与 Z 轴运动完成拾放、插装、点胶与轻载装配,是电子与小型装配的高频机型。

功能方案参考 · 按实际工况验证提交设计需求
EXPLORE THE MODULES

拆开功能,理解各模块的职责

FUNCTION MODULE

水平双臂关节

J1/J2 臂长组合决定工作半径与奇异区回避要求。

功能分组用于理解结构;完整时序与接口需结合实际方案确定。

READ THE MECHANISM

看懂原理,再做方案

从作业边界到输入条件,把结构、选型与交接连起来。

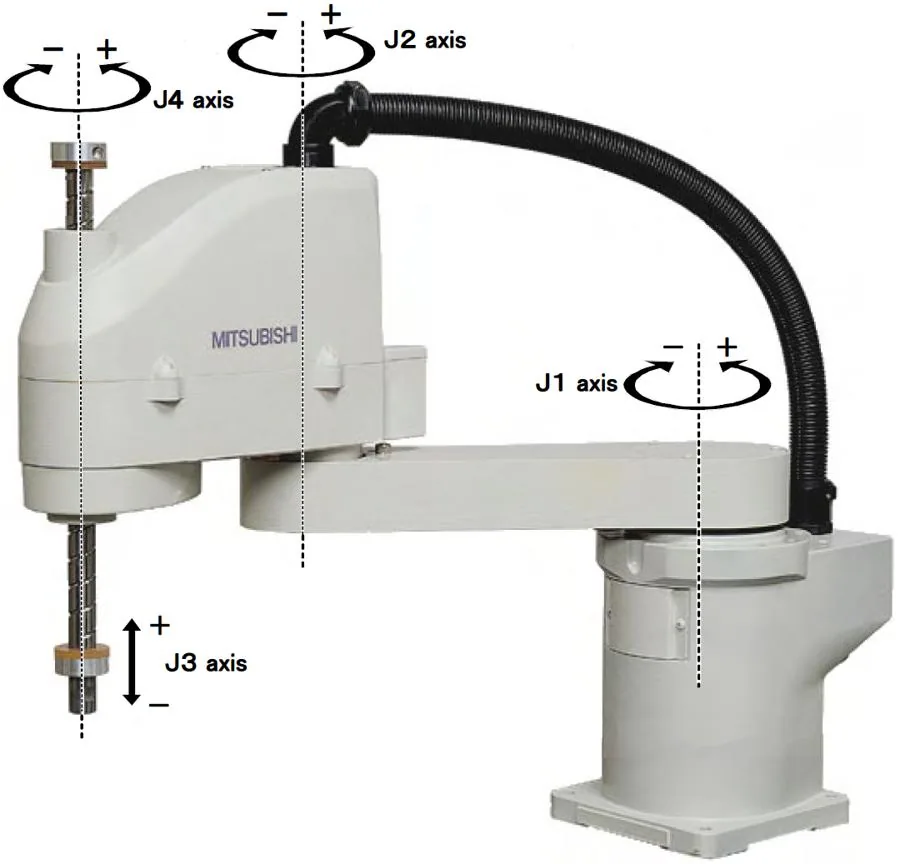
SCARA 机器人 · SCARA 结构与运动方向示例
SCARA 结构与运动方向示例 · Mitsubishi Electric Automation, Inc. · CC BY-SA 4.0 · 原图保留,网页等比缩放

作业过程

两臂水平串联关节把末端送到平面目标,Z 轴完成插入/抬起,手腕旋转调整工具朝向;可配合视觉与输送跟踪做柔性上下料。

工艺流程:

  1. 示教/程序到达取件位
  2. 末端吸盘或夹爪取件
  3. 抬起 → 平面移载 → 放件/插装/点胶
  4. 与夹具、供料、视觉握手
  5. 循环;换型调程序与工具

适用工件与边界

典型:电子零件、PCB 插件辅助、注射器/医疗耗材、小型包装件、螺丝批头作业。 行业:3C、医疗耗材、食品二次包装、精密小装配。 何时不选:需要复杂空间姿态,或负载、工作包络超出机型能力时,改评估六轴或龙门;涉及人机共享空间时,应对整个应用进行风险评估,不能仅凭机器人名称判断能否无围栏运行。

工作原理

SCARA 通常由水平面内的两个旋转关节、竖直升降轴和绕竖直轴旋转的腕部组成。其选择性顺应性是指 X-Y 平面相对柔顺、Z 方向刚性较高,有助于插装对中;不能理解为竖直方向柔软。具体传动形式、刚度和插装能力应以机型及工艺验证为准。控制器负责运动轨迹与 I/O 协同。

第七轴或输送同步是扩展。设计时确认工作空间包络、末端惯量、重复定位口径、安全围栏/光幕,而不是贴厂家样本曲线。

FANUC · SCARA 选择性顺应性说明

运动与驱动

关节由伺服系统驱动;Z 轴与腕部可采用丝杠、花键、同步带等不同传动组合,具体构型随机型而变。 问清:点位运动够不够,还是需要连续轨迹;是否输送同步。 末端惯量变化大时要重评加速度设定。

方案输入清单

  • 工作半径与高度包络
  • 负载与末端工具惯量要求
  • 重复定位精度的定义与测试条件与插入导向需求
  • 节拍与停留时间
  • 末端工具类型与气电线路
  • 视觉是否需要
  • 安全:围栏 / 光幕 / 协作评估
  • 安装面刚性与减振
  • 与夹具、供料器的互锁
  • 换型程序与工具管理
  • 电缆与气管走线
  • 维护:减速机/皮带点检字段

设计决策节点

  • 机型:SCARA vs 六轴 vs 协作臂 vs 龙门 → 按姿态与负载
  • 臂长:短臂高速 vs 长臂覆盖 → 按布局
  • 末端:真空 vs 夹爪 vs 批头
  • 导引:纯示教 vs 视觉校正
  • 安全防护:依据风险评估确定固定围栏、联锁门或光电保护装置;协作应用单独评估
  • 供料:振动盘固定位 vs 柔性视觉供料
  • 扩展:要否第七轴
  • 控制集成:机器人主站 vs PLC 主站

常见误区

  • 用六轴的姿态需求硬上 SCARA → 后期加机构补姿态。
  • 忽略末端惯量 → 高速抖动与报警。
  • 安装座太软 → 重复定位全毁。
  • 把降低速度当作完整安全措施 → 应根据风险评估确定隔离、联锁与人员接近控制。
  • 视觉曝光与机器人触发未联调 → 抓空。
  • 电缆未固定在臂上 → 磨损断线。

交接检查表

  • 工作空间与干涉检查
  • 安全围栏/光幕验证项
  • 末端工具快换与气电接口
  • 程序备份与权限管理
  • 与 PLC 握手信号表
  • 原点/校准流程
  • 维护点检项
  • 换型检查单

风险与验证

风险:撞击、夹挤、工具甩出。

依据实际工件、环境与操作方式确认安全措施,并在调试和交接时验证。

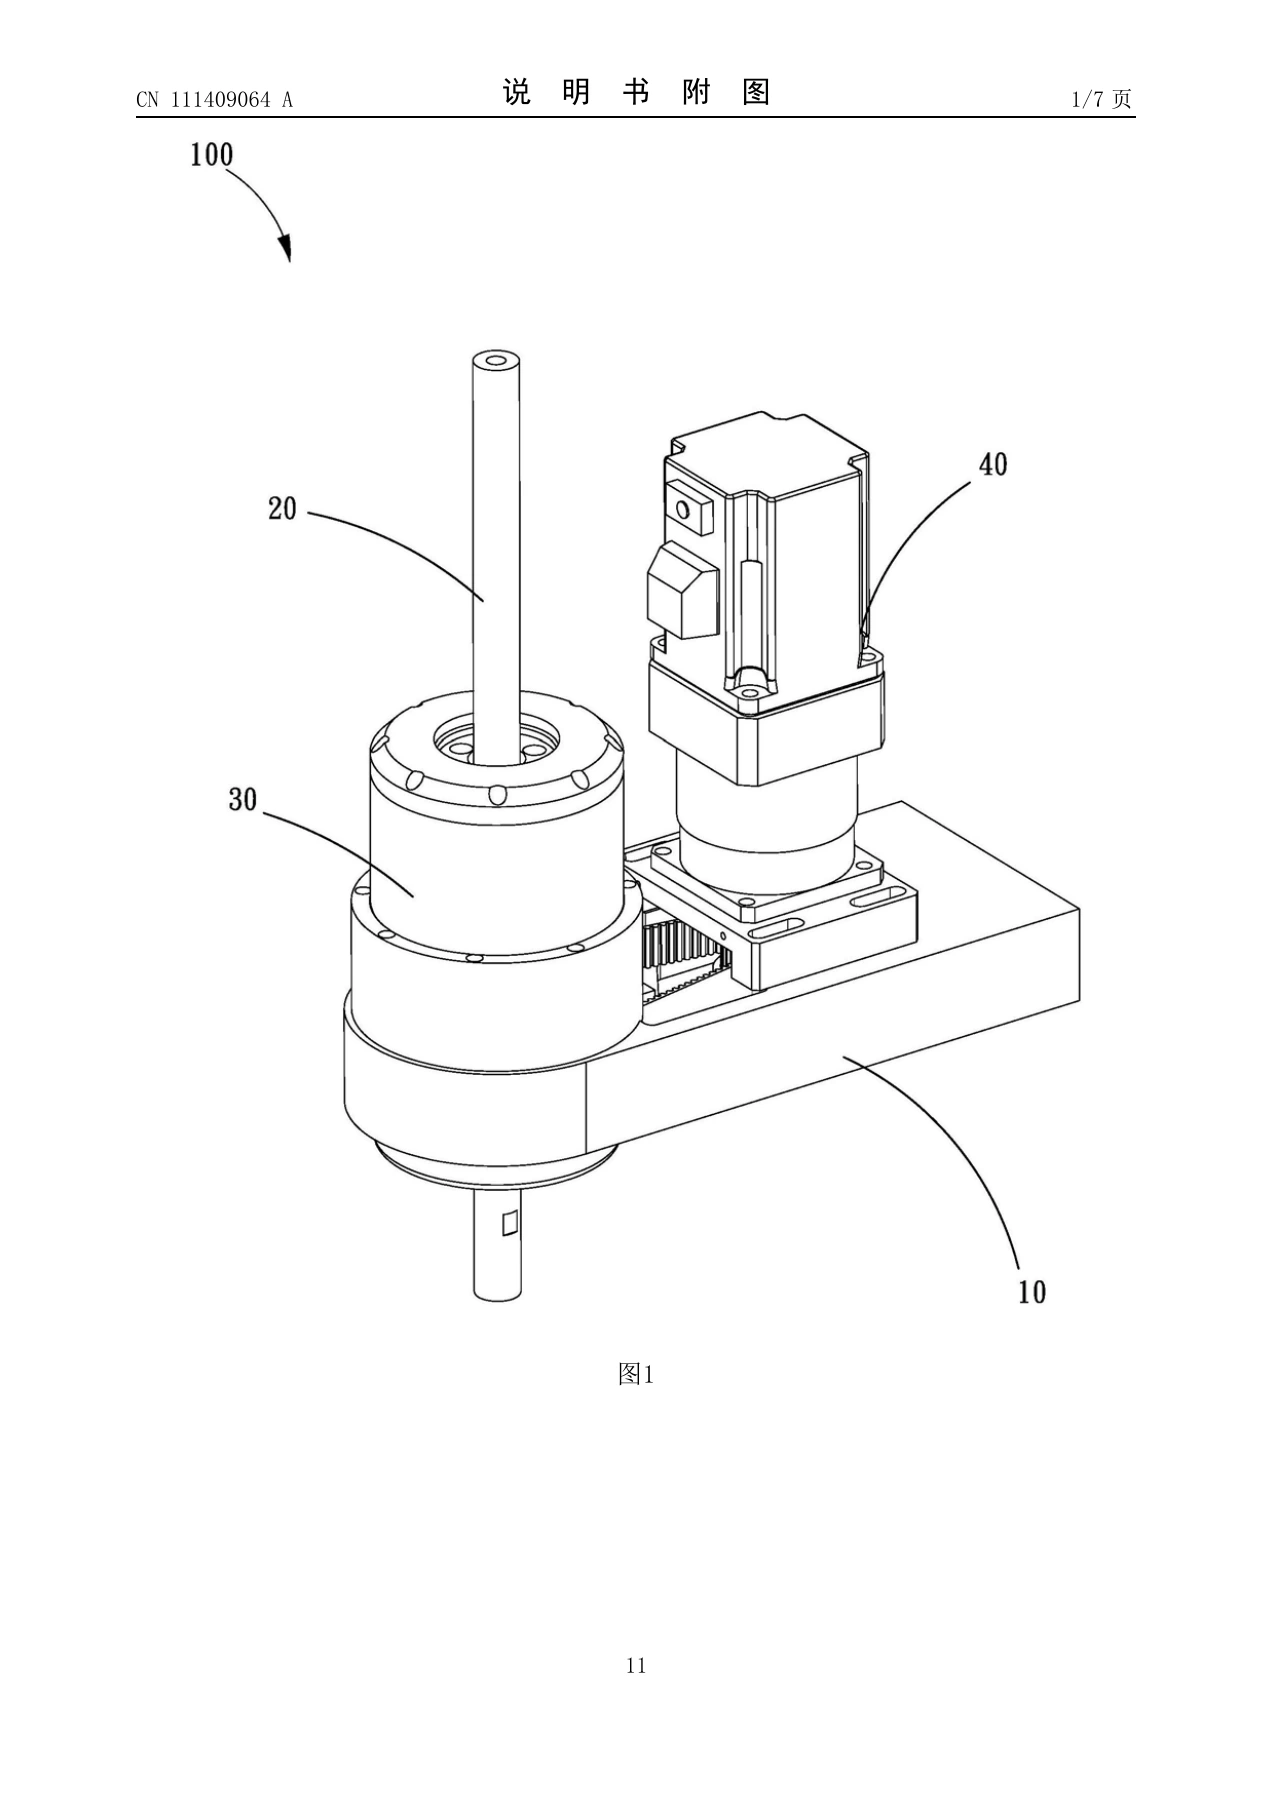
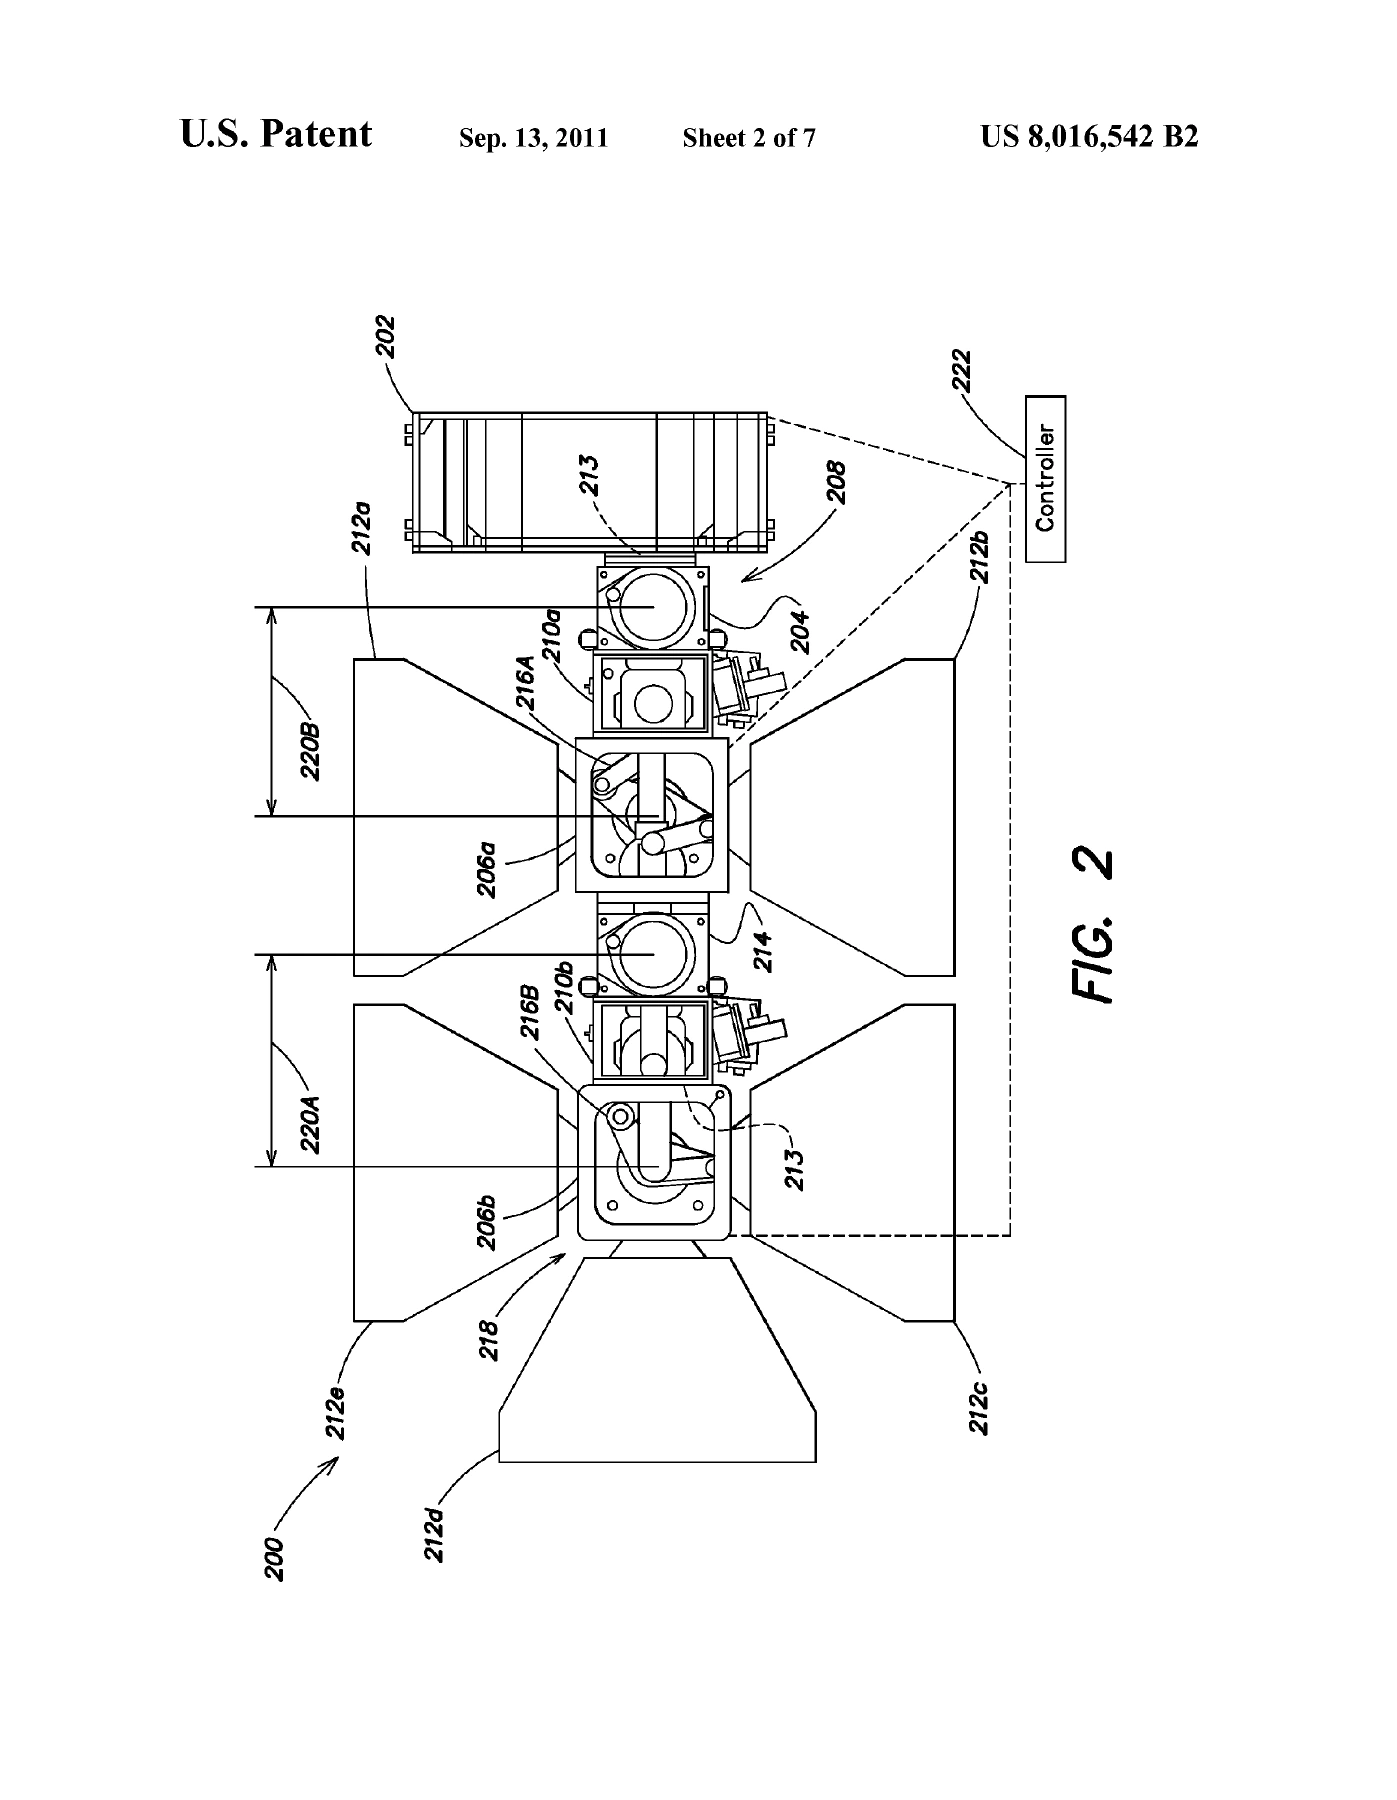
专利附图与机构参考

附图用于阅读机构思路。不同专利对应不同实施方式,请结合原文理解适用边界。

研究资料延伸

供应商资料入口

关联设备

相关零件与设计任务